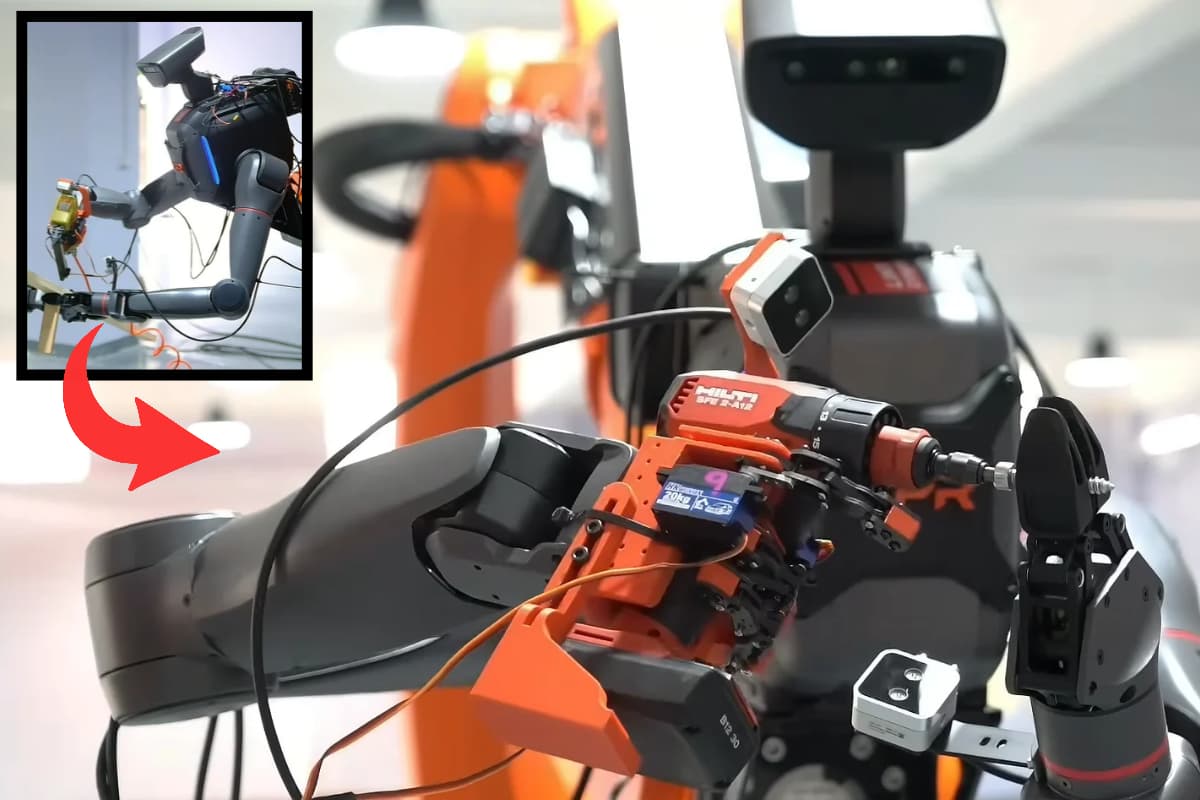
Robot híbrido para construcción
La robótica en construcción acaba de dar un salto enorme en innovación… ¿Puede un robot usar un taladro como un humano? Directamente sí ¡y muchas más cosas!
De hecho, han presentado un robot híbrido para construcción qué básicamente es un «manitas en las obras» al manejar herramientas convencionales.
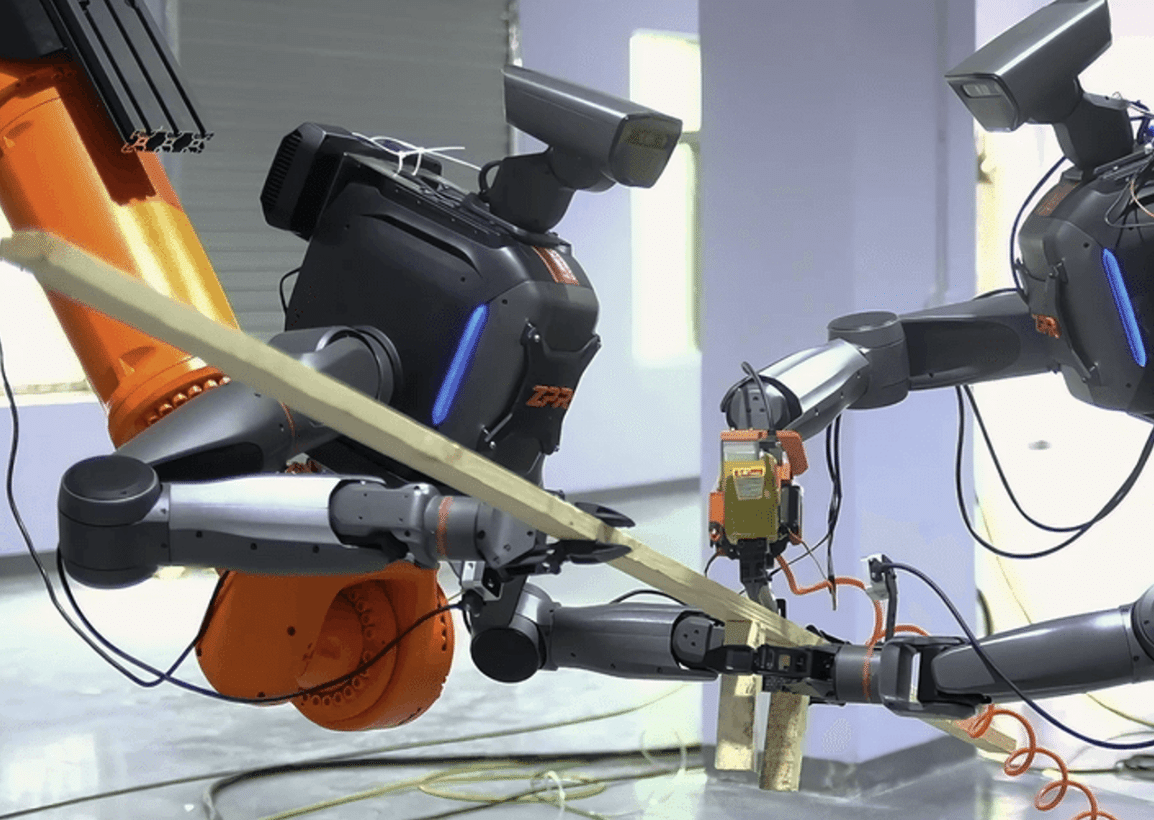
La startup innovadora de IA física ZiNova Labs es la culpable de conseguir pasar de la teoría al trabajo físico real al desarrollar una capa de hardware y software para reconocer, sujetar y operar herramientas con diferentes cuerpos robóticos.
¿Y cómo consigue accionar esas herramientas? La empresa explica que empieza por equipos eléctricos con empuñadura y gatillo. Una pinza sujeta la herramienta y un mecanismo acciona el gatillo. Un planteamiento sencillo de entender, aunque exige coordinar el agarre, el movimiento y el contacto con el material.
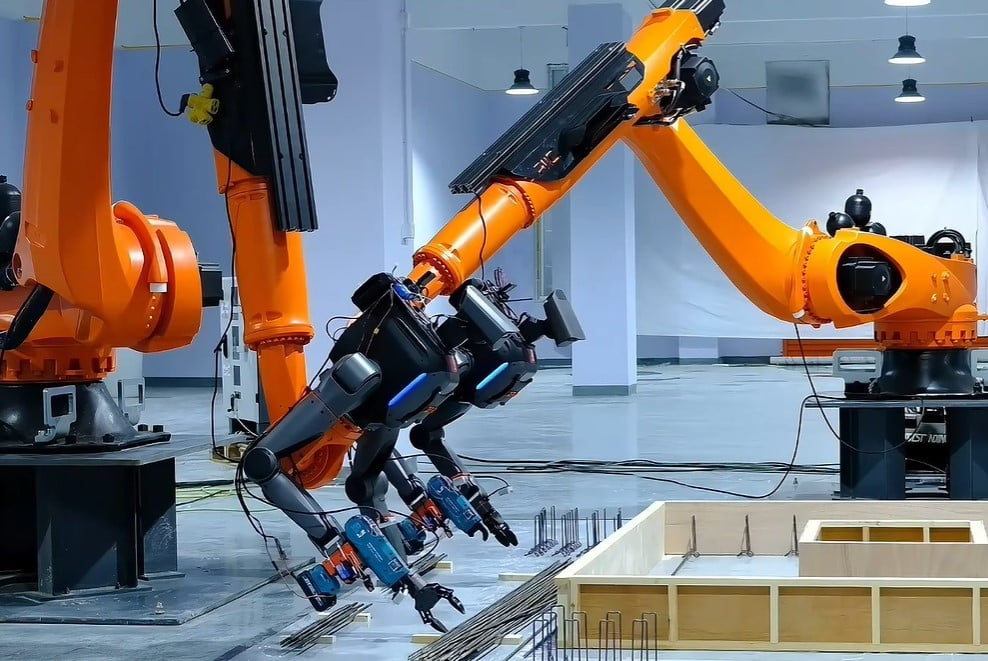
Si a esto sumamos el robot de doble brazo, TRON 2 de LimX Dynamics. Dos brazos para trabajar y un gran brazo industrial ¡el combo es perfecto!
En la presentación, el sistema participa en la fabricación de un panel de hormigón armado a pequeña escala. Monta el encofrado, realiza perforaciones, trabaja con las armaduras y alisa el hormigón.
La prueba reproduce parte del sistema tilt-up, utilizado en edificios industriales y centros de datos: los paneles se preparan en horizontal y, cuando el hormigón ha endurecido, se levantan hasta su posición definitiva. Aquí se ensaya un segmento a pequeña escala.
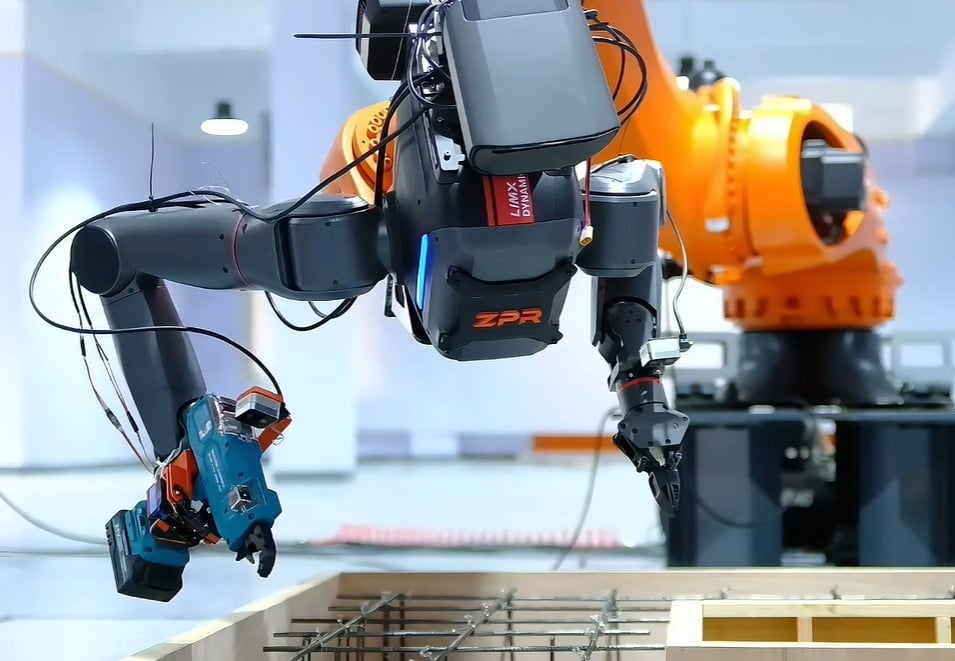
Además, LimX Dynamics describe una demostración con dos robots trabajando juntos. Mientras uno maneja una clavadora, el otro coloca las tablas del encofrado. Después participan en la colocación y el atado de las armaduras.
El montaje reparte las funciones. La gran articulación industrial desplaza y orienta la parte superior; los dos brazos de menor tamaño se ocupan de manipular herramientas y materiales.
La cabeza sirve para situar la cámara y los dos brazos responden a la necesidad de trabajar con dos manos al estilo de los humanos ¡que es más eficiente!
El portavoz afirma que esta configuración permite alcanzar puntos situados entre 15 y 30 pies, aproximadamente entre 4,6 y 9,1 metros.
La tecnología con inteligencia artificial que coordina se llama Tool Intelligence. El robot híbrido es una de las configuraciones experimentales con las que pone a prueba esa idea.
La startup también incorpora el software de TEISI, una interfaz diseñada para captar fuerza, par de torsión, vibración y resistencia durante el contacto entre robot, herramienta y material al estilo de la máquina para poner cerámica.
La empresa busca que la máquina pueda usar esa retroalimentación para controlar la operación. Agarrar un taladro es una parte del problema; ajustar su comportamiento cuando encuentra resistencia es otra.
La investigación se organiza alrededor de tres áreas: Grasp, Feel y Form. La primera aborda cómo sujetar las herramientas; la segunda, cómo percibir lo que ocurre al utilizarlas; y la tercera, qué forma física necesita el robot para ejecutar el trabajo.
Y aquí aparece otra pieza importante: los datos que genera cada operación. Fuerzas, vibraciones, contacto y movimientos pueden servir para entrenar y evaluar los sistemas. La empresa plantea aprovechar esa información para ampliar progresivamente las herramientas y tareas que sus robots sean capaces de manejar.
¿Trabaja completamente solo? Todavía no se ha demostrado ese nivel de autonomía durante todo el proceso. LimX Dynamics contempla la teleoperación para que una persona intervenga ante situaciones imprevistas ¡se habla de autonomía supervisada por humanos!
En cuanto al empleo al estilo del robot humanoide doméstico, el discurso de la compañía apunta a la falta de trabajadores cualificados y al desgaste físico de los oficios. Su intención declarada es ayudar a cubrir tareas y reducir esa carga sobre las personas.
La construcción es su primer terreno de pruebas, la startup también contempla aplicaciones en fabricación, energía, mantenimiento e infraestructuras
Por ahora, la imagen que deja esta prueba es muy concreta: un robot montado sobre otro robot, usando herramientas que ya conocemos. El reto será conseguir que esa combinación funcione de forma repetible cuando cambien los materiales y las condiciones de la obra.